Comparing Measured Driver Behavior Distributions to Results from CF Models using SUMO and ...

summary
High-resolution roadside radar trajectories (50–200 ms) and piecewise linear fitting feed SUMO (v1.16, 0.1 s step) using IDM, EIDM and Krauss; supplying measured accelerations (μ = 0.89 m/s^2) produces sluggish, unrealistic queues and fails volume calibration, while SUMO defaults ≈2.5 m/s^2 better match medians but not distribution shape; 30 stochastic runs per model for a total of 360 runs reveal defaults beat uncalibrated empirical sampling for network-level accuracy, motivating trajectory-based calibration next.
AI-written summary · about
chapters (15)
- 0:00Intro
- 1:34Considered CF-Models
- 3:07Car-following Models and Calibration Challenges
- 4:34Utilizing ITS for Calibration
- 5:30Radar Data
- 7:00Simulated SUMO Network
- 8:21Acceleration & Deceleration
- 10:14Headway & Free Flow Speed
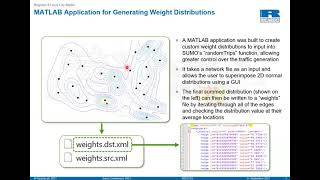
- 11:07Vehicle Distribution Creation
- 12:49Simulation Framework
- 13:43SUMO Simulations vs. Measured Parameters
- 15:18Simulation Visualization
- 15:52Real-world Distributions vs. Defaults
- 17:08Future Work
- 17:52Acknowledgements
related talks
 34mMove Your Crate - How to optimize your mobility
 20mOptimising Low-Emissions Zone Geofencing Strategy using SUMO with Vehicle Co-Simulation
 44mMixture Models, Robustness, and Sum of Squares Proofs
 01h 03mUnderstanding and Shaping Urban Mobility Using Dollars and Data II
 24mBuilding Aggregated Solutions to Scale Your Geospatial Strategies
 41mKnow your data: The stats behind your alerts
 38mKnow your data: The stats behind your alerts
 30mA physicist's approach to Data Science